
Kudan Tech Blogに新しい記事「動的環境での長期LiDAR自己位置推定:公開ベンチマークを用いたOSSとの比較」を公開しました。
建設現場では、資材の仮置きや足場、カラーコーン、仮設通路が日単位で動き、工事が進めば週単位で新しい壁もできます。そのため、ロボット用に事前に作った地図と現場の状態は日々ずれていきます。本記事では、こうした環境の変化の中で、当社が開発中のLiDAR自己位置推定モジュールがどれだけ安定して動くかを、公開データセットを使って主要なオープンソース実装と比較しました。誤差5cm以内に収まった時間の割合は、オープンソース実装の約1〜47%に対して当社は約87%(実用上は99%まで対応)でした。また、地図と現場が大きく異なる条件でも、地図を自動で更新することで走行を続けられることを確認しています。
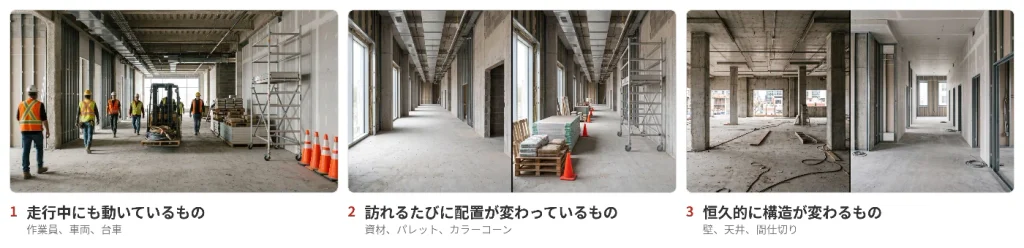
建設現場でロボットを使ううえでの課題は、ロボットを動かし続けるために、変わり続ける現場に合わせて地図を作り直す手間です。当社の自己位置推定は、この課題に対して三つの方向で開発を進めています。
一つ目は、BIMや点群などの既存のデジタルツインから地図を作り、ロボット専用の地図作成走行をなくすことです。
二つ目は、資材や仮設物の配置が変わっても位置を見失わずに走り続けることです。
三つ目は、走行中に見つけた変化を地図に自動で反映することです。
これにより、資材の搬送、巡回点検、施工の進捗確認など、工事の進行に合わせて環境が変わり続ける現場でも、ロボットを止めずに運用できる基盤を目指しています。今後も、建設をはじめとする変化の大きい現場での実用化を通じて、ロボット活用の拡大に貢献してまいります。
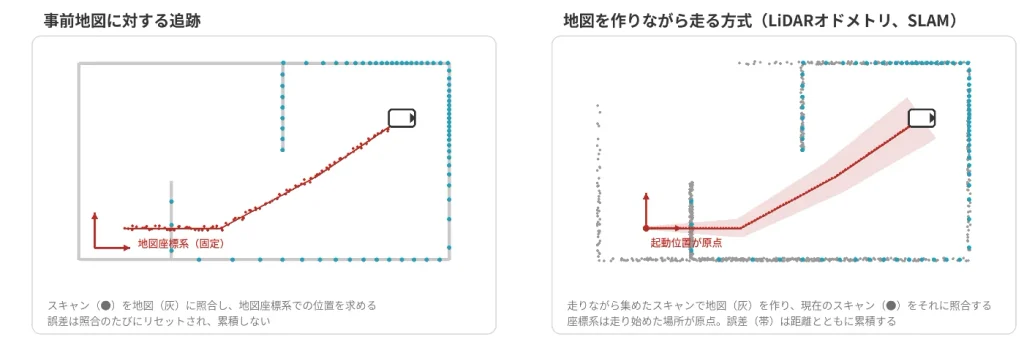
紹介記事「動的環境での長期LiDAR自己位置推定:公開ベンチマークを用いたOSSとの比較」
https://zenn.dev/kudan_jp/articles/a0cb75384f4a83
Kudan Tech Blog
https://zenn.dev/p/kudan_jp