
Kudan Tech Blogに新しい記事「Real2Sim2Realの現在地:現場スキャンからロボット検証環境へ」を公開しました。
Real2Sim2Realとは、実際の現場を3Dスキャンしてシミュレーション環境を作り、その中でロボットを検証してから現場に戻す開発手法です。本記事では、この分野の技術動向を整理したうえで、当社の取り組みと現在の到達点を紹介しています。対象としているのは、ハンディ型スキャナによる現場の3Dデータ化、生成AIを使った検証環境の自動構築、照明や物の配置などの条件を変えた環境の大量生成、シミュレーション上での検証という一連の工程です。
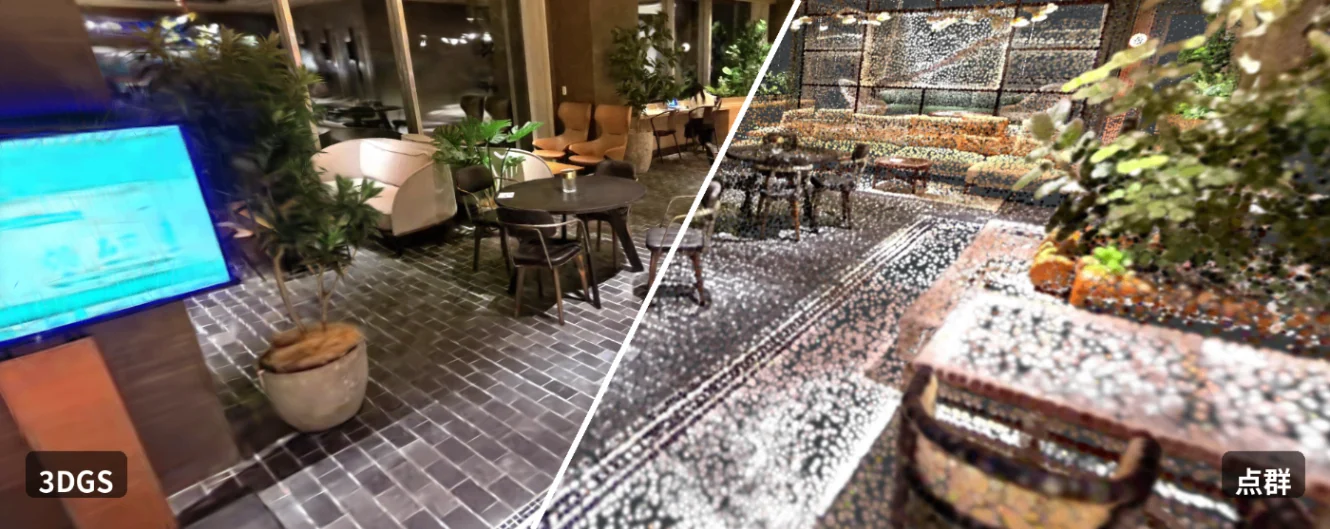
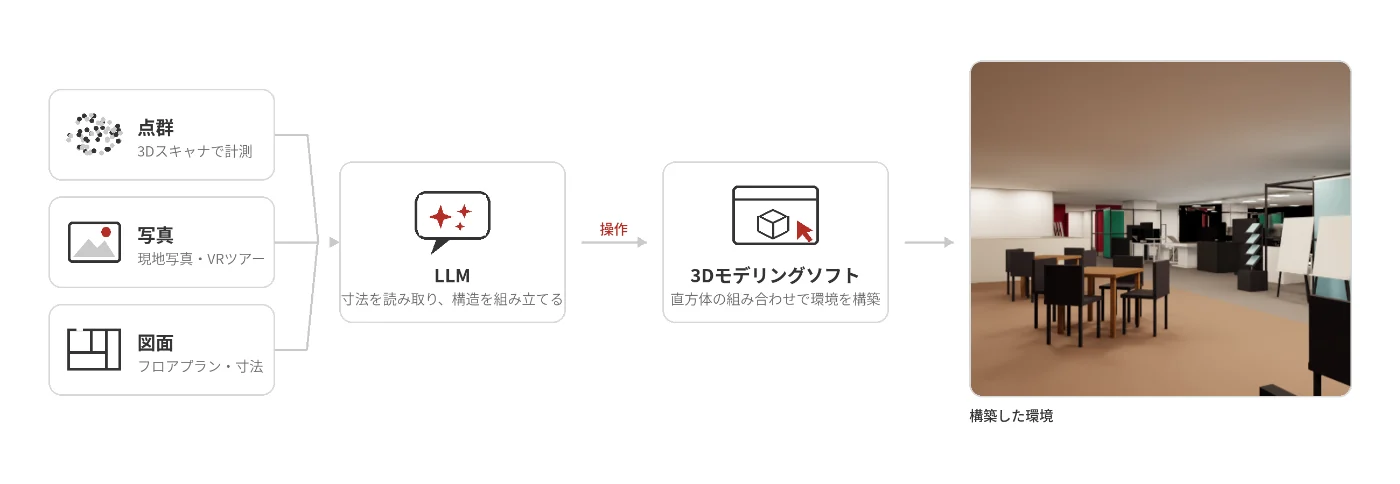
フィジカルAIの普及により、現場データの需要は急速に高まっています。当社はこれに応えるため、ロボティクスとデジタルツインの両事業で培ってきた空間知覚技術と顧客基盤を活かした技術基盤を提供していきます。本記事で紹介した取り組みは、同基盤が掲げる「データ取得の効率化」「データ拡張の実現」「データ品質の確保」の3領域にあたります。当社の移動ロボット開発では、実機で起きた課題について、原因の特定から対策の確認までをシミュレーション上でほとんど人手を介さずに進め、開発効率が大きく向上することを確認しました。今後は、自社開発で得たこの知見を、お客様への技術サービス・ツールの提供や実装支援につなげ、フィジカルAI領域での事業拡大を目指してまいります。
紹介記事「Real2Sim2Realの現在地:現場スキャンからロボット検証環境へ」
https://zenn.dev/kudan_jp/articles/a0cb75384f4a83
Kudan Tech Blog
https://zenn.dev/p/kudan_jp